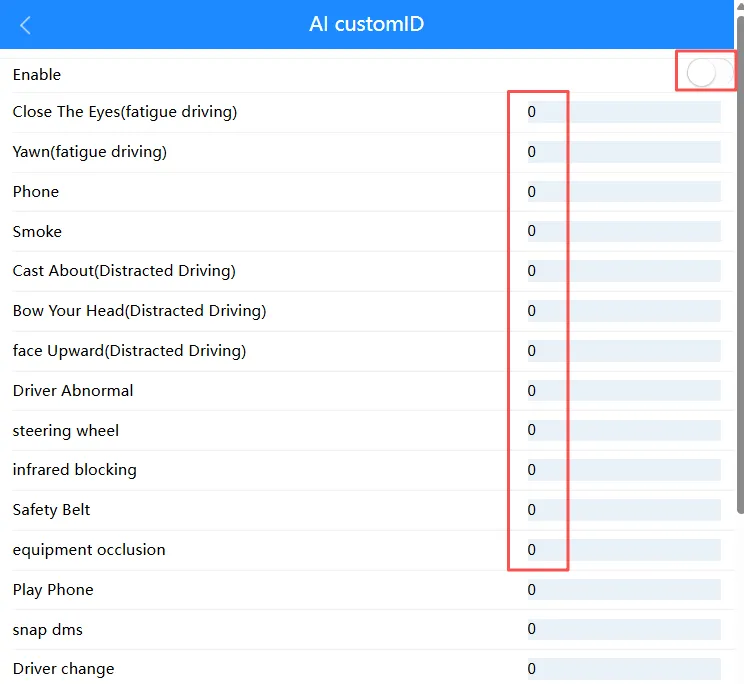
AI 功能
功能缩写 | 英文全称 | 功能说明 |
|---|---|---|
| DMS | Driving State Monitoring System | 利用DMS摄像头获取的图像,通过视觉跟踪、目标检测、动作识别等技术对驾驶员的驾驶行为及生理状态进行检测,从而提醒和警示驾驶者。 |
| ADAS | Advanced Driver Assistant System | 实时监测车辆前方行驶环境,当车辆检测到潜在危险时,会发出警报提醒驾车者注意异常的车辆或道路情况。 |
| DMSX | Driver Seat Belt Monitoring | 利用顶视摄像头获取的图像,提取驾驶员躯干部分的图像区域,通过视觉跟踪、目标检测、动作识别等技术对驾驶员的驾驶行为进行检测,从而提醒和警示驾驶者。 |
| BSD | Blind Spot Detection | 安装在车辆前后左右四周的摄像机探头,不间断探测处于车辆左右两侧盲区范围内的物体(如行人),扫除汽车视觉盲区,如有进入盲区范围内,会发出警报提醒驾车者注意盲区范围内的行人。 |
算法摄像头规格要求
Section titled “算法摄像头规格要求”| 算法类型 | DMS | ADAS | BSD | DMSX | 360 |
|---|---|---|---|---|---|
| 摄像头 | DMS摄像头 | 普通摄像头 | 普通摄像头 鱼眼摄像头 | 普通摄像头 | 鱼眼摄像头 |
| 报警项 | 疲劳驾驶 拨打电话 抽烟 分神驾驶 司机异常 设备遮挡 红外阻断 自动标定 口罩功能 | 车道偏移 向前碰撞 行人碰撞 车距过近 人行横道 过道超员 | 左盲区 右盲区 后盲区 前盲区 | 方向盘 玩手机 安全带 | 无 |
| 分类 | 配置须知 |
|---|---|
| BSD摄像头选型 | 1.只开左右盲区:摄像头统一普通/鱼眼; 2.含前后盲区:摄像头必须为鱼眼 3.3路盲区:全部必须鱼眼摄像头 |
| 通道数量约束 | 1.AI各算法不能共用同一通道,重复配置无法保存; 2.AI通道+客流通道总数≤4; 3.AI通道与客流通道不能复用 |
| ADAS报警逻辑 | 行人碰撞:车速在【设定速度-分级速度】之间触发报警 车道偏移:(-20~20cm),+20cm代表车辆轮毂离车道线距离 |
| BSD报警逻辑 | 车速<设定限速才触发报警,无分级参数 |
| DMS灵敏度 | 单位:秒,异常持续达到设定秒数才报警,防误报 |
| ADAS/BSD灵敏度档位 | 1~10级可选,数字越小灵敏度越高 |
| 具体型号 | 支持算法清单 | 最大并发算法数 |
|---|---|---|
| MC201S | 无(纯录像款) | 0 |
| MC202E | 无(纯录像款) | 0 |
| MC202P | ADAS、DMS | 2 |
| MC202X | ADAS、DMS | 2 |
| MC401P | ADAS、DMS | 2 |
| MC401X | ADAS、DMS、BSD | 2 |
| MC402 | ADAS、DMS、BSD、DMSX | 4 |
| MC403 | ADAS、DMS、BSD | 2 |
| MC904 | ADAS、DMS、BSD、DMSX | 4 |
| MC908 | ADAS、DMS、BSD、DMSX、360 | 5 |
| MC908F | ADAS、DMS、BSD 、DMSX | 4 |
| MC908W | ADAS、DMS、BSD、DMSX | 4 |
| MC912 | ADAS、DMS、BSD、DMSX、360 | 5 |
设备分类 | 开通场景 | 前置操作步骤 | 认证文件获取核心方式 |
|---|---|---|---|
| 新设备 | 从未开通过任何AI算法 | 1. 升级设备扩展程序 2. 提供设备chipid 3. 确保设备正常联网 | 我方完成算法开通后,直接重启设备,即可快速获取认证文件 |
| 旧设备 | 已开通过某一算法,需追加新的AI算法 | 1. 提供设备chipid 2. 确保设备正常联网 | 我方完成算法开通后,以下任一方式重新获取AI认证文件-重启设备可加速获取 遥控器按键:打开设备info页面,依次点击按键「5」→「1」→「7」 |
在触发AI告警前,所需做的标定操作:
-
DMS 标定
Section titled “DMS 标定”-
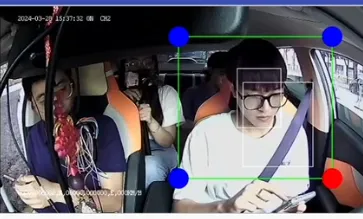
MC201、MC202、MC401、MC403系列产品
有DMS标定框,可通过焦点选择或拖拉屏幕焦点,进行标定框的移动、放大、缩小等,以此来满足主驾驶位的监控,眼睛正对摄像头,DMS标定框里有正常识别到人脸的白色识别框,即可进行DMS标定
-
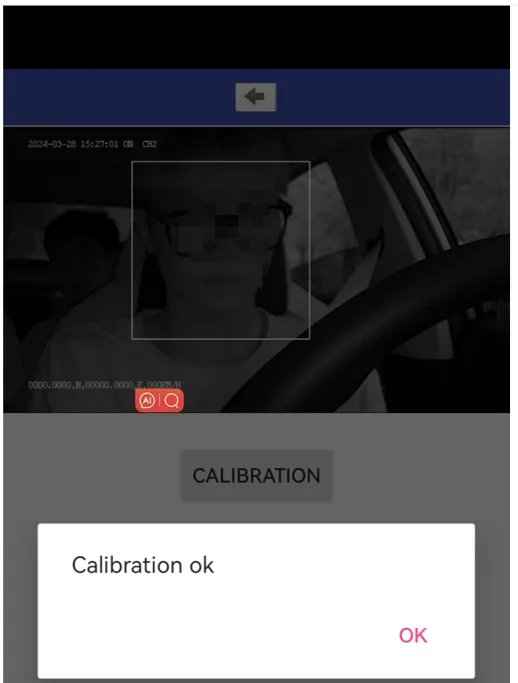
MC402、MC904、MC908、MC912系列产品
无DMS标定框,一般都是外拉DMS摄像头,当眼睛正对DMS摄像头时,设备识别到人脸的白色识别框,即可进行DMS标定
-
-
ADAS 标定
Section titled “ADAS 标定”-
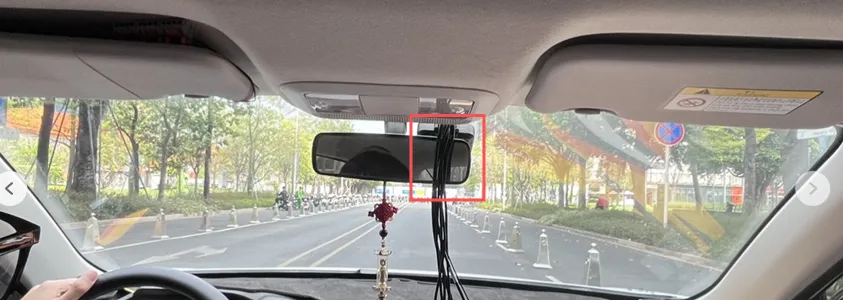
安装位置:摄像头固定在前挡风玻璃中央位置,以车辆中心轴线为中心,在雨刮器上方水平线和中轴线的交点处为设备最佳安装位置(注意不要被雨刮器遮挡)
-
参数说明:
-
车长(mm>0):整车长度
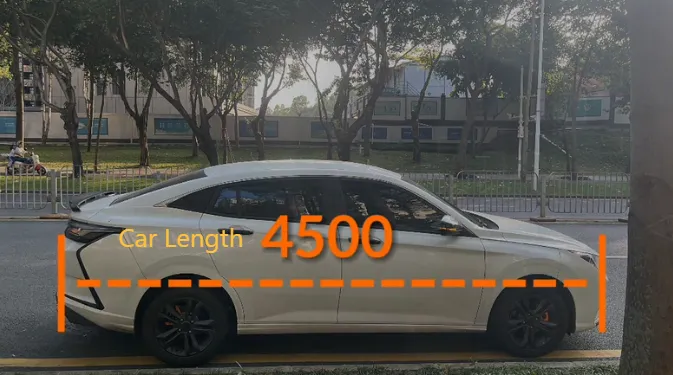
-
车宽(mm>0)):2个轮胎外侧的距离长度
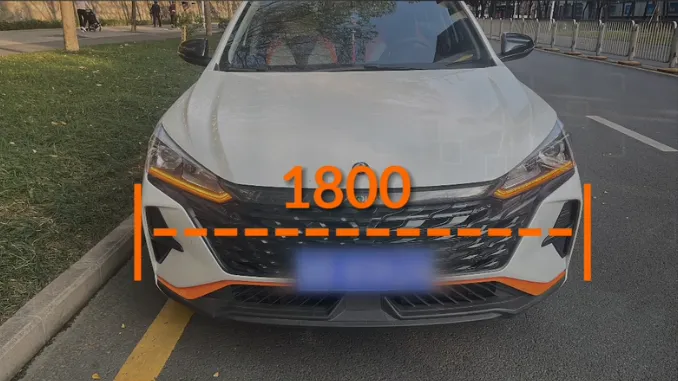
-
相机与车辆中心之间的距离(mm,-1000到1000):坐在驾驶位上,若设备安装点与车辆中心点有距离差异,该差异距离则为相机与车辆中心之间的距离。设备在左为正距离,设备在右为负距离(左正右负)
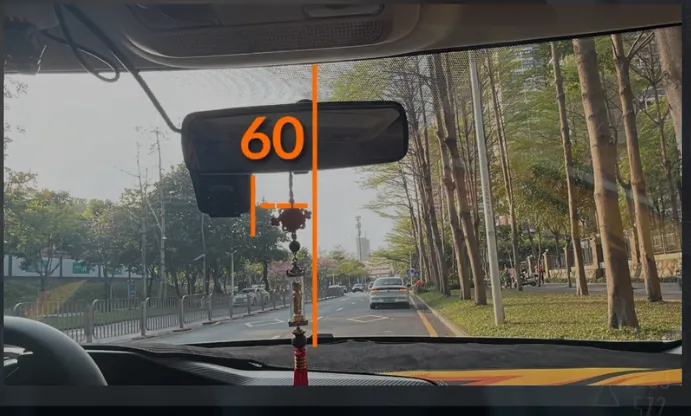
-
相机到前保险杠的距离(mm,0-4000,
该参数仅支持MC402、MC904、MC908、MC912系列产品):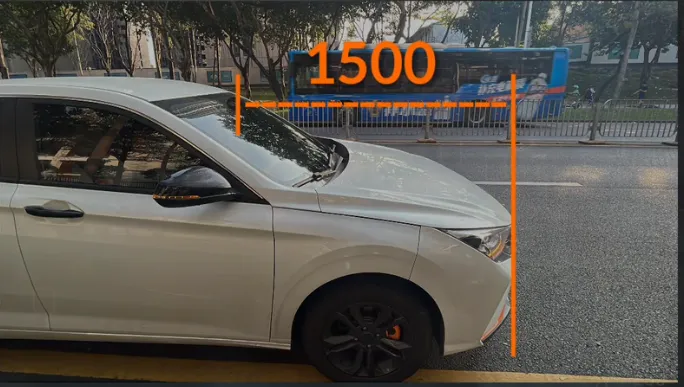
-
镜头和前轮胎的距离(mm,0-2000):
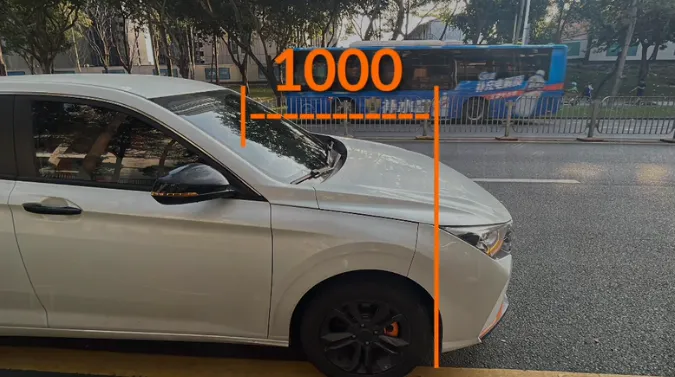
-
相机距离地面的高度(mm,1000-4000):
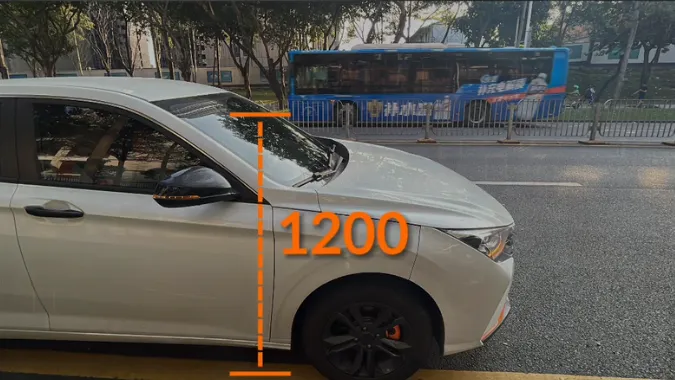
-
相机焦距(mm)(建议:不做修改):指镜头光学后主点到焦点的距离,决定图像中物体的大小和清晰度。参数越小,取景范围越广,拍摄的画面视野就越宽,参数越大,够使远处的物体看起来更大。
该参数仅支持MC402、MC904、MC908、MC912系列产品 -
Sensor尺寸(像平面离散化系数 mm/像素)(建议:不做修改):Sensor尺寸描述的是相机感光元件的物理尺寸。离散化系数(Pixel Pitch)是指相机感光元件上相邻像素之间的距离。可以通过将感光元件的尺寸(宽度和高度)除以像素的数量得到。
该参数仅支持MC402、MC904、MC908、MC912系列产品 -
俯仰角:(度,20-80)(建议:不做修改):指摄像头坐标系中的X轴与水平面之间的夹角。简单理解为摄像头轴(沿摄像头方向)与地平面(水平面)之间的夹角,摄像头抬头时为正,摄像头低头时为负。
该参数仅支持MC201、MC202、MC401、MC403系列产品 -
偏航角(度,40-120)(建议:不做修改):摄像头坐标系xB轴在水平面上投影与地面坐标系xg轴(在水平面上,指向目标为正)之间的夹角。
该参数仅支持MC201、MC202、MC401、MC403系列产品 -
以下几个参数都是算法识别即将要发生某个事件的时间参数。在速度一定的条件下,时间参数越大,要触发事件的距离越远。(建议:不做修改)
- 车距过近(ms,500-6000),行人碰撞(ms,500-6000),前车碰撞(ms,500-6000)
-
车道偏离(cm,-200到100)(建议:不做修改):该参数为设备算法检测到摄像头偏移距离参数。其中跨越车道线为负数,靠近车道线为正数
-
-
标定
-
MC201、MC202、MC401、MC403系列产品
- 建议:将摄像头安装完毕后,找个地面平坦,摄像头正前方有车辆,将摄像头正对前方车辆(大概50米左右)。客户根据自身需求,选择摄像头高度,不宜过低,导致引擎高度线与天地线距离较短,算法识别距离较短
- 打开配置APP(MXTool、MCTool)的ADAS标定界面,屏幕移动绿色线条至引擎盖处,移动红色线至天地中心线(横:视野距离最远处的天地交汇线 竖:左右车道线的中间线)进行标定。
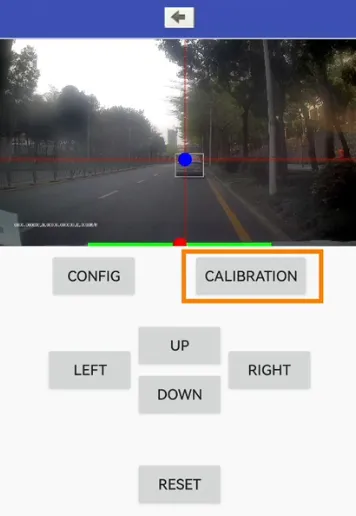
-
MC402、MC904、MC908、MC912系列产品
- 和上面产品相比,缺少引擎高度线,其他的标定步骤与A产品一致
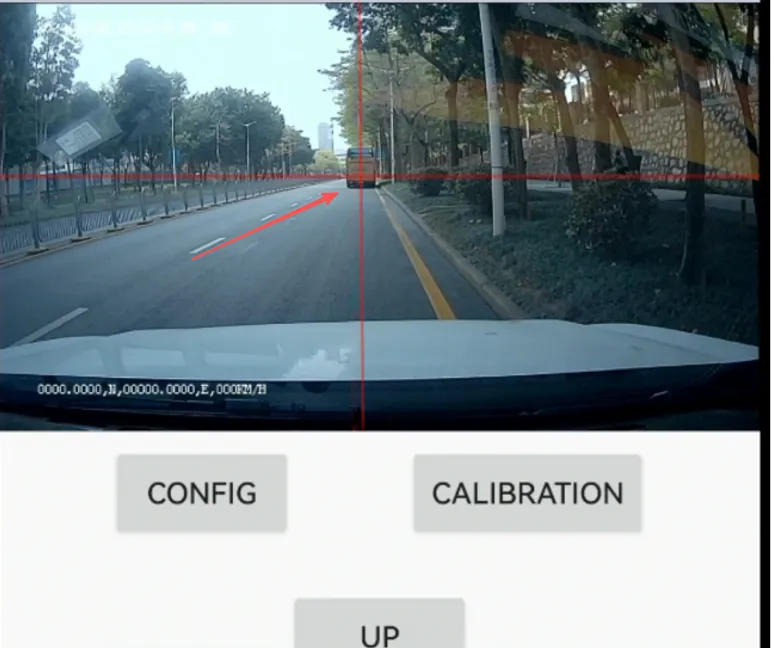
-
-
-
BSD 标定
Section titled “BSD 标定”-
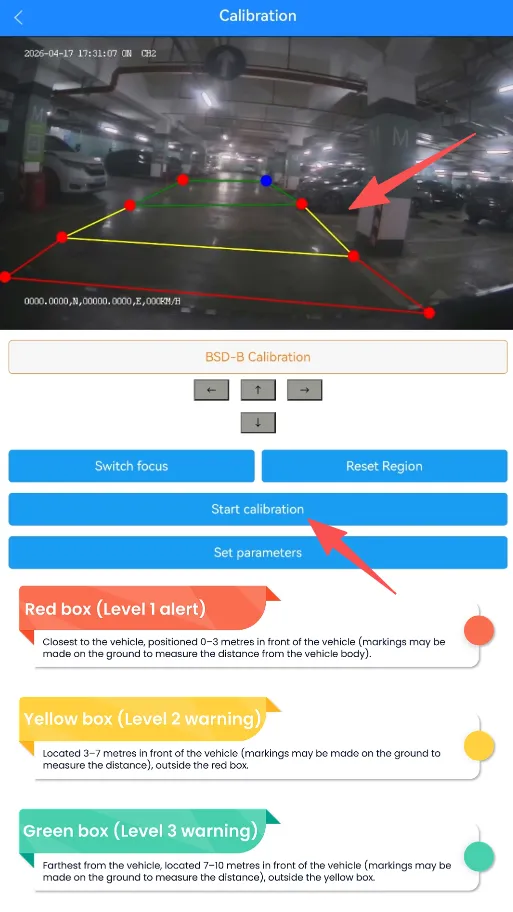
环境准备 使用平坦、开阔、无障碍的硬质地面(例如标准停车场),以便校准框可以平放
-
校准标准
- 校准框架:将红色、黄色、绿色框平放于地面,它们的总面积应匹配车辆盲区
- 警告区域距离:
- 红色框(级别1):车辆侧后方0-3米
- 黄色框(级别2):车辆侧后方3-7米,位于红色框外侧
- 绿色框(级别3):车辆侧后方7-10米,位于黄色框外侧
-
-
360 标定
Section titled “360 标定”-
安装位置:
-
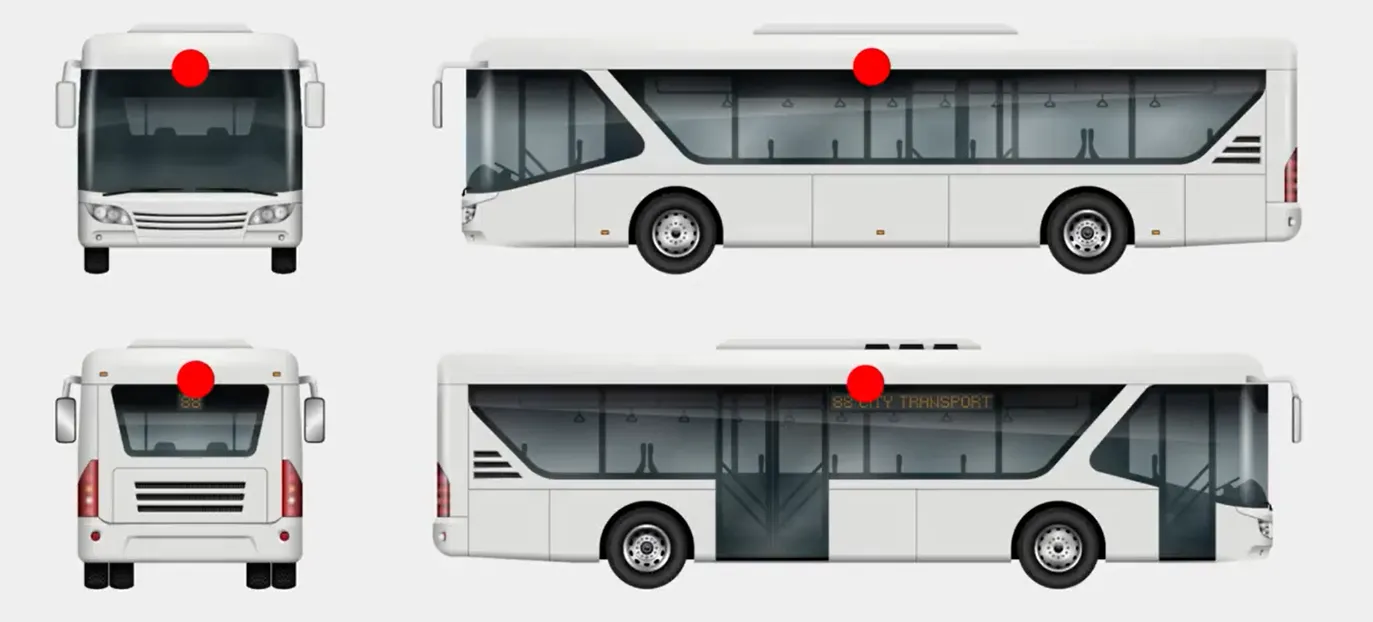
方案 1(最优):车身前后左右中间车顶位置,向下约 30-45 度安装。适用于公交、客车等外部结构比较规整的车辆。
可支持最大 12 米车长
-
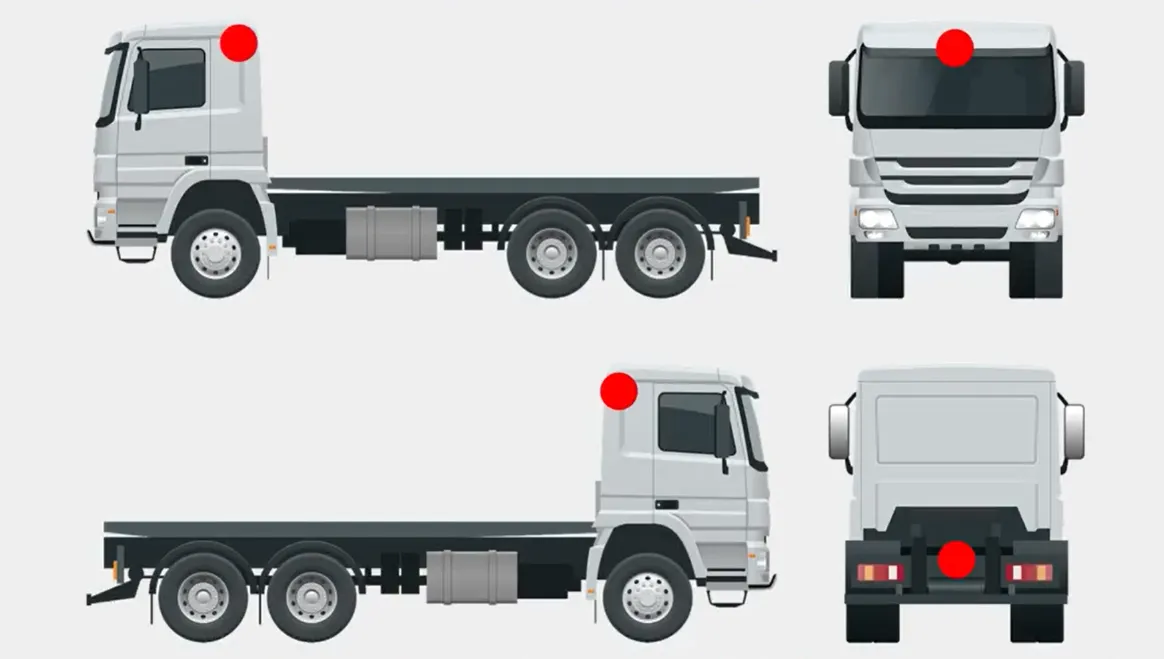
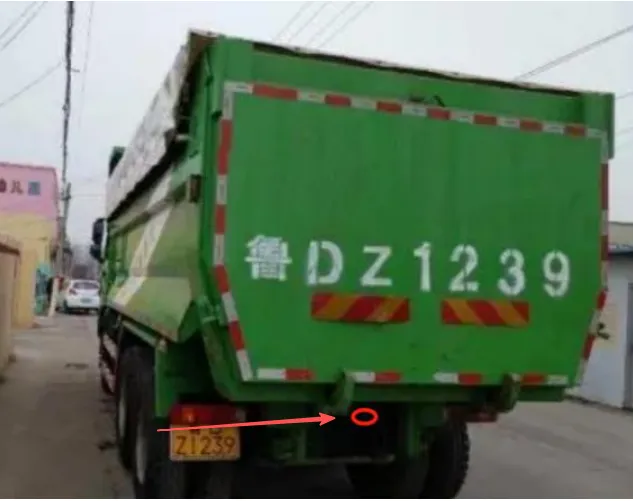
方案2:适用于渣土车、混凝土搅拌车等无法满足中间车顶安装位置的车辆。
可支持 9 米以内车长
- 车前摄像头:高顶车辆前方安装在前向遮阳罩、平顶车辆安装在前向车顶斜面
- 左右两个摄像头:安装在后视镜下方
- 后摄像头:安装在底盘位置。
-
-
安装步骤:
1. 大巴、公交类车辆
- 右相机安装:
- 在车辆左右中心顶部合适位置,做好安装标记,如遇中心不合适安装,可在中心左右 50cm 范围内安装;
- 使用自攻螺丝将摄像头水平固定安装在标记处,要求无明显水平误差;
- 如遇车顶弧度太大,需增加一个摄像头配套的修正垫片,尽量保证摄像头背部垂直于地面。
- 前后相机安装:
- 在车辆前后中心顶部合适位置,做好安装标记,如遇中心不合适安装,可在中心左右 20cm 范围安装;
- 将摄像头水平固定安装在标记处,要求无明显水平误差;
- 如遇车顶弧度太大,需增加一个摄像头配套的修正垫片,尽量保证摄像头背部垂直于地面。
2. 工程类车辆
- 左右相机安装:
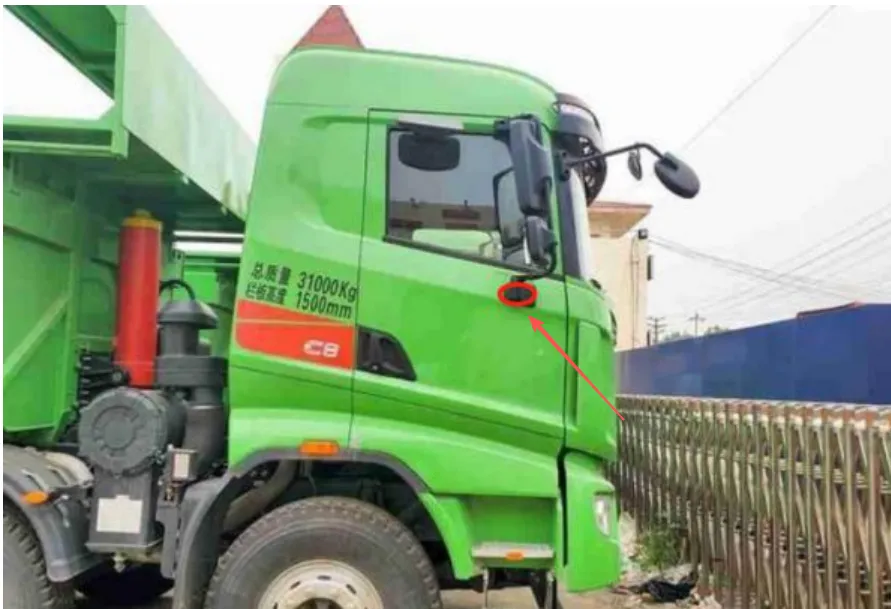
- 在车辆左右后视镜下方合适位置,做好安装标记,如遇车厢比车头宽很多,可能影响摄像头图像视角,需安装在后视镜下方向外凸起的位置,如下图;
- 将环视摄像头水平固定安装在标记处,尽量保证水平,但如果车长太长,也可将摄像头微调旋转,适当往车后方向看;
- 如遇安装弧度太大,可增加一个摄像头配套的修正垫片,尽量保证摄像头背部垂直于地面。
- 在车辆左右后视镜下方合适位置,做好安装标记,如遇车厢比车头宽很多,可能影响摄像头图像视角,需安装在后视镜下方向外凸起的位置,如下图;
- 前后相机安装:
- 在车辆前部中心顶部合适位置,做好安装标记,如遇中心不合适安装,可在中心左右 20cm 范围安装;
- 将环视摄像头水平固定安装在标记处,要求无明显水平误差;
- 如遇车顶弧度太大,需增加一个摄像头配套的修正垫片,尽量保证摄像头背部垂直于地面。
- 车辆后面下方保险杠中心,做标记,将后摄像头水平安装在此处,保证无明显水平误差,保证摄像头视角无太多遮挡
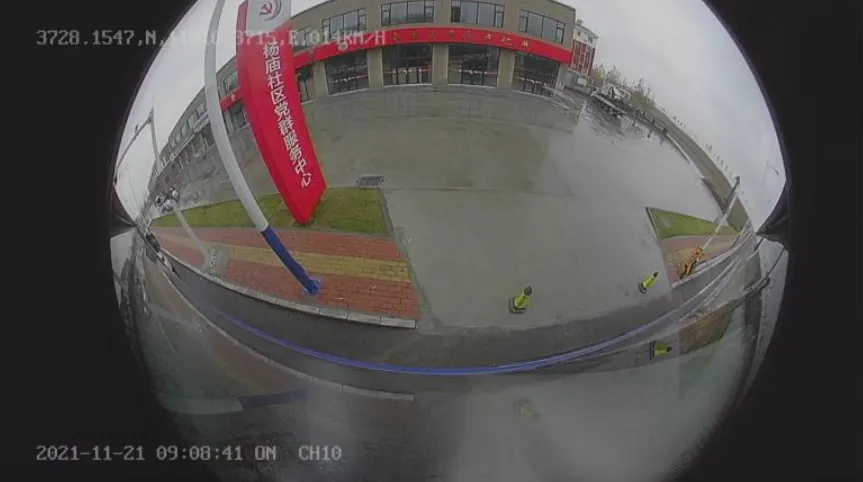
3. 预期摄像头效果
连接外接屏,查看各路摄像头画面效果
- 右相机安装:
-
标定操作
1. 标定布共需要四块,其中两块摆在车头车尾,两块摆在车两侧,要求制作的标定布不能严重反光,标定布的尺寸依据实际车辆长宽大小定制(标定布尺寸≈车宽*2.2),参考下方表格:
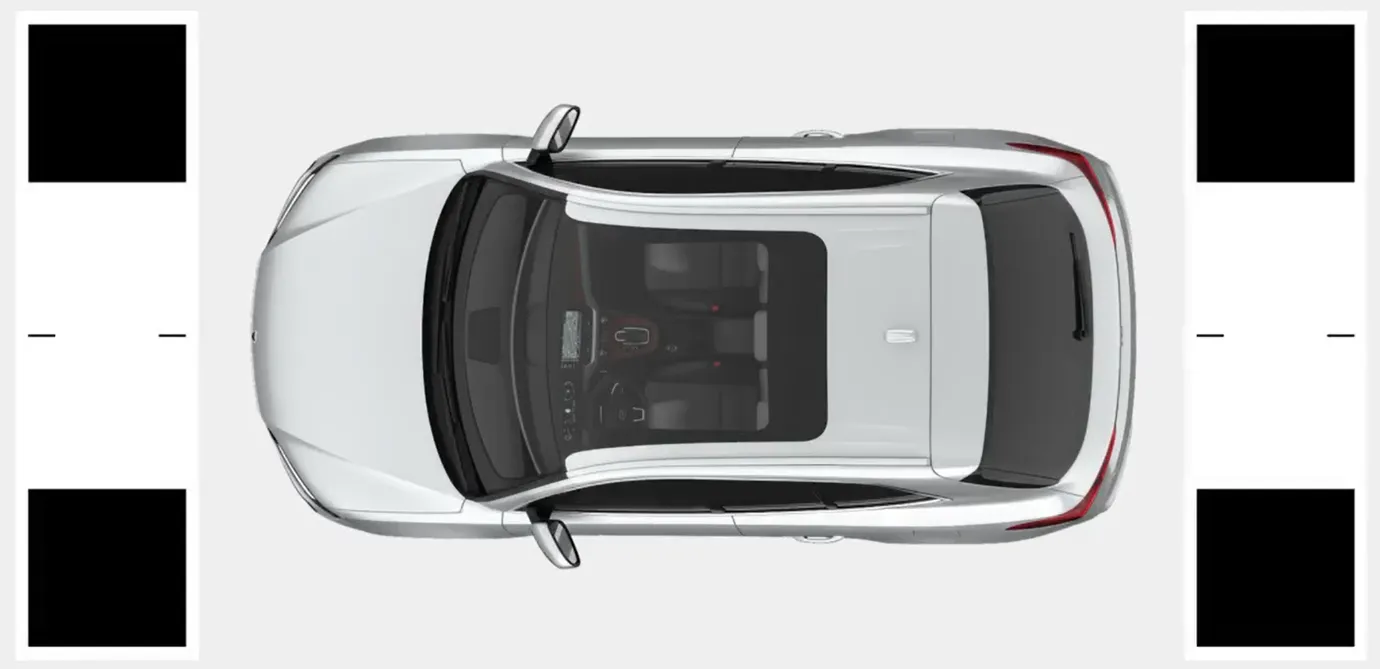
标定布比例 车宽范围 标定布参考尺寸(宽) 参考车型 1倍 1.8米-2米 4.4米 小型汽车 1.1倍 2米-2.2米 4.84米 面包车、SUV 1.2倍 2.2米-2.4米 5.28米 冷藏车、中型货车 1.25倍 2.5米 5.5米 大货车、公交车 3倍 6米 13.2米 特大矿车 2. 标定布摆放
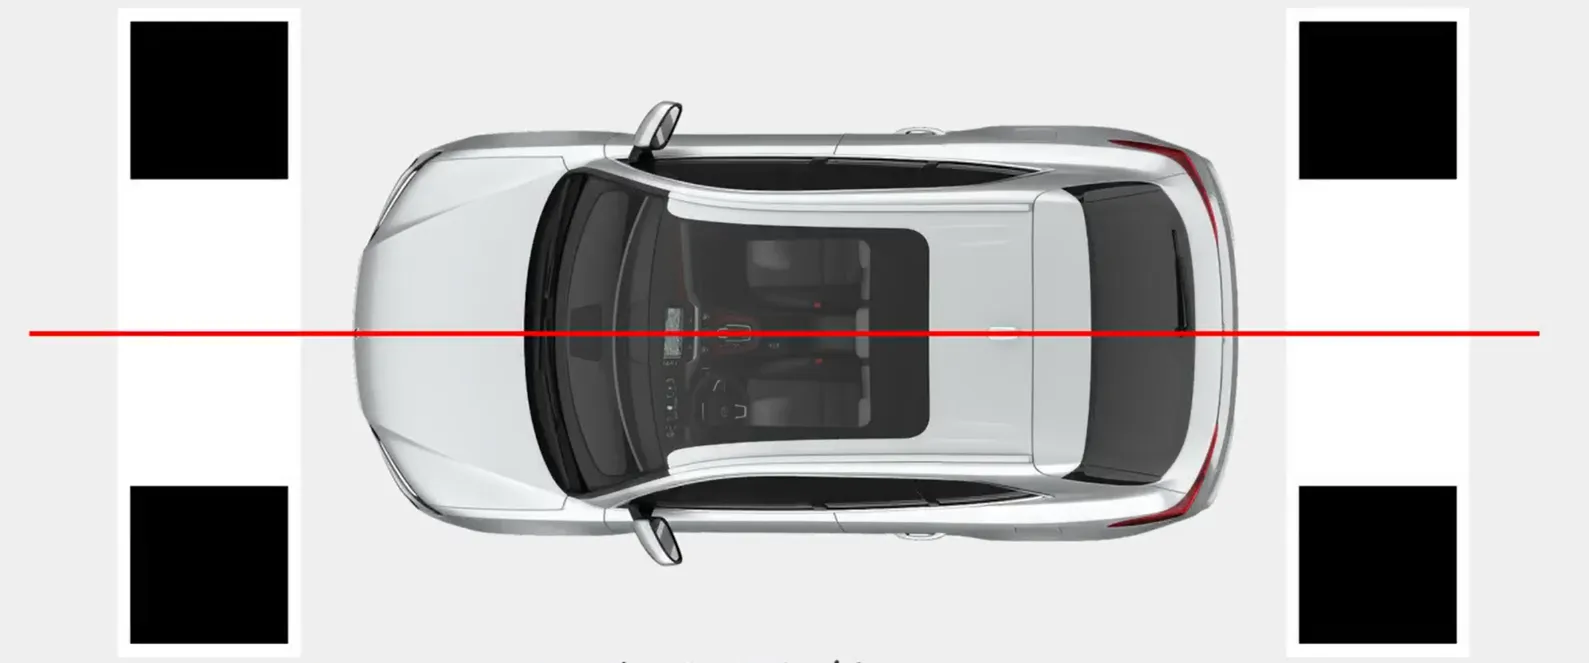
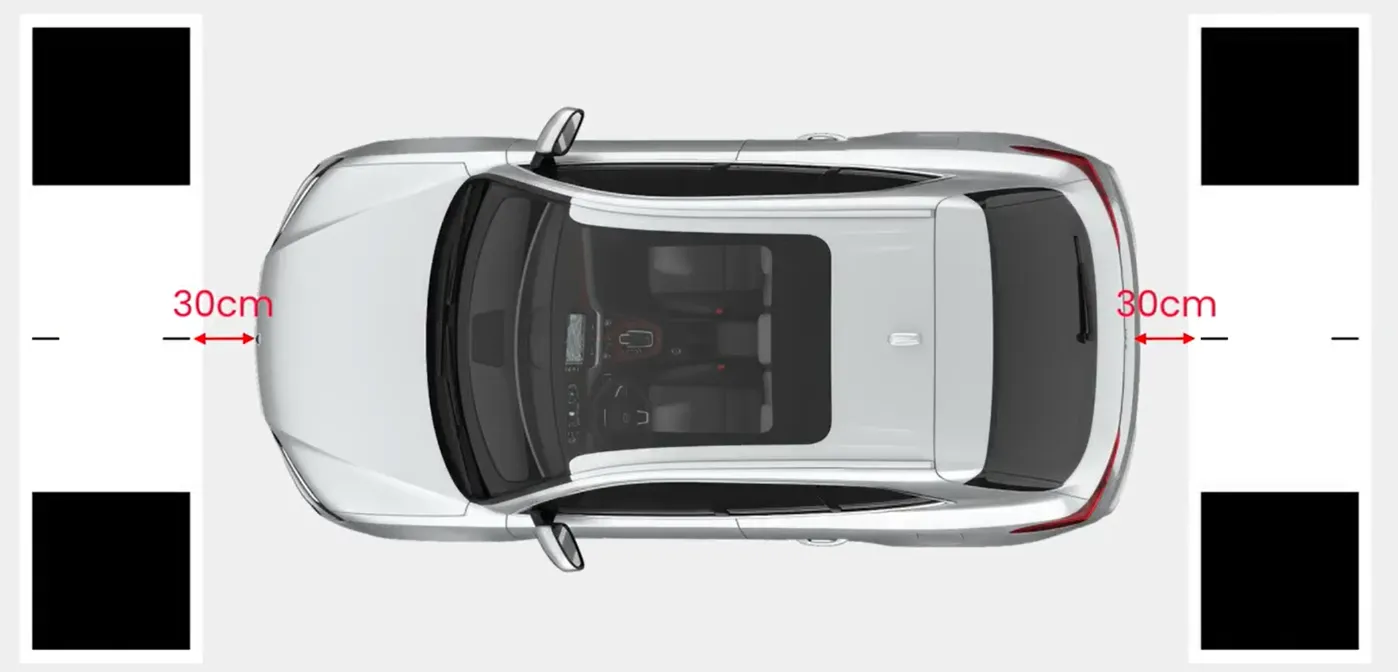
- 将前后大标定布平行车头、车尾摆放(左右无方向限制),使标定布中心对准车辆中轴,摆放使车身距离最大棋盘格的竖直距离 1m(此 1m 不做固定,可根据实际情况增减 0.3m),如下图,A、B 点竖直离车头距离,C、D 点竖直离车尾距离;
- 左右小标定布竖直平行于车身摆放,棋盘格上边缘距离车头3m(此3m 不做固定,可根据摄像头安装位置,进行前后移动调整,使布离左右摄像头近一些即可),标定布近车身的棋盘格边缘与四角棋盘格的边缘平齐,如下图,摆放平齐与两个竖直红线
-
测量相关参数
- 测量车长和车宽。
- 测量前、后车身到最大棋盘格近车身角点的垂直距离。
- 测量左、右车身到最大棋盘格近车身角点的水平距离。
- 数四边棋盘格的行数和列数(从竖直摆放的左右标定布方向查看并统计行列数)。
-
执行标定
-
手机 App 连接设备,打开 App 的 360 标定页面,逐个查看图像是否能看清大棋盘格角点,且不能有反光。
-
点击“设置参数”,填入相应的车辆和标定布参数。视野范围应覆盖拼接整体范围,默认为 20 m;融合角度为拼缝角度,默认为 45°。
注:车头、车尾、车左右到棋盘格距离,是到最大棋盘格的距离
参数名称 参数值 参数名称 参数值 车长(单位mm) 12000 视野范围(单位mm) 20000 车宽(两个轮胎外侧之间的距离)(单位mm) 2500 融合角度 45 车头到棋盘格的纵向距离(单位mm) 850 四角棋盘格横向宽度(mm) 800 车尾到棋盘格的纵向距离(单位mm) 850 四角棋盘格纵向高度(mm) 800 车左侧到棋盘格的横向距离(单位mm) 950 四边中间棋盘格高度(mm) 300 车右侧到棋盘格的横向距离(单位mm) 950 四边中间棋盘格行数 5 四边中间棋盘格列数 6 -
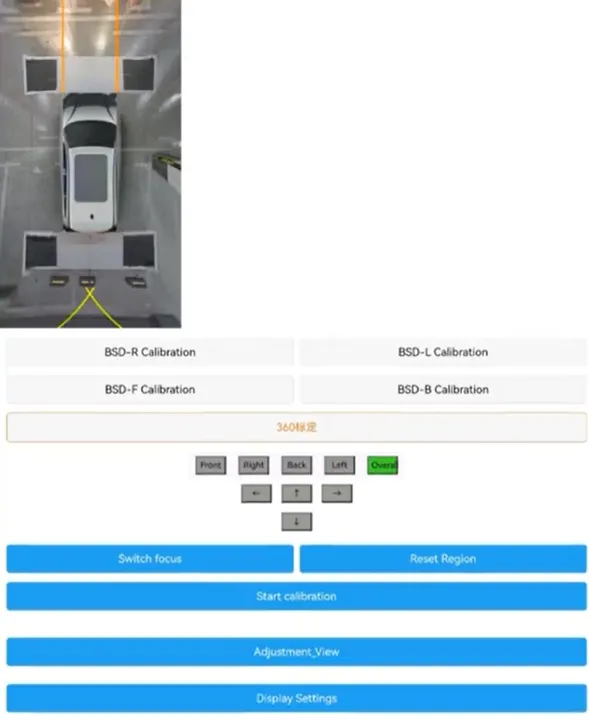
点击“启动标定”,设备会进行自标定,并提示标定成功。
-
查看 App 页面的“全”,或在 AHD 屏上查看 360 拼接效果。
-
ID 自定义
Section titled “ID 自定义”